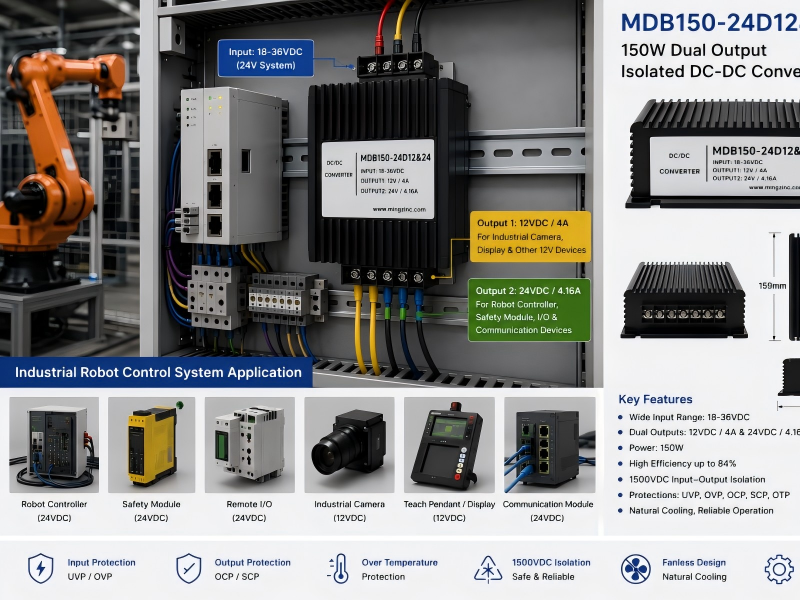
150W双路输出隔离型DC-DC电源解决方案|工业机器人控制系统辅助供电
为什么工业机器人会出现控制器重启、视觉掉线或安全模块异常?
在工业机器人项目中,当机器人突然停机、工业相机掉线或安全控制器报警时,工程师通常会优先检查程序、通信总线、伺服驱动器和传感器。
但在不少现场,问题并不来自控制程序,而是辅助供电不稳定。
工业机器人内部通常同时存在两类辅助负载:安全控制器、I/O模块、制动器和部分通信设备需要24VDC,而工业相机、显示终端或部分嵌入式设备则需要12VDC。当24V工业母线受到伺服启动、机械臂加减速或负载切换影响时,两路设备可能同时受到电压波动和电磁干扰,进而造成控制器复位、视觉通信中断、误报警或机器人停机。
为什么会发生这些问题?
工业机器人系统常见的工程难题包括:
伺服电机启动和制动时产生瞬时负载,导致24V母线波动;
控制器、工业相机和安全模块需要不同的工作电压;
伺服驱动器和电机电缆产生EMI,干扰控制及通信设备;
多台独立电源增加接线、安装空间和潜在故障点;
机器人控制柜空间有限,散热条件受到限制;
生产线需要连续运行,不能频繁停机维护。
因此,工程师真正需要解决的是多电压供电、干扰隔离、空间利用和长期稳定运行。
工程师真正需要什么?
一套适合工业机器人的辅助供电方案应能够:
同时提供稳定的12VDC和24VDC输出;
适应工业24V母线的电压变化;
减少两台独立电源带来的布线与安装复杂度;
隔离动力侧噪声,保护敏感控制和视觉设备;
采用无风扇设计,减少维护风险;
在过流、短路、过压或过温时保护后端负载。
MINGZINC如何解决?
MDB150-24D12&24支持18–36VDC宽输入,可直接连接机器人控制柜中的24V直流母线,并同时输出12VDC/4A和24VDC/4.16A。
其中,24V输出可用于机器人安全控制器、Remote I/O、通信模块、继电器及适配的制动控制设备;12V输出可用于工业相机、显示设备和部分嵌入式控制终端。
双路输出设计让一台电源模块同时满足两种电压需求,减少电源数量、接线端子和安装空间,也便于工程师统一管理辅助供电。
输入输出电气隔离有助于减少伺服驱动系统产生的噪声和共地干扰进入控制侧。自然冷却设计避免风扇老化、积尘和维护问题。输入欠压、过压、过温、输出过流及短路保护,可在异常工况下保护电源和后端机器人设备。
为什么MINGZINC能够做到?
MINGZINC不仅根据输入和输出电压推荐产品,还会结合机器人项目中的两路负载分配、启动电流、控制柜空间、散热方式及接口要求进行评估。
我们的工程能力包括:
输入电压、输出电压及双路输出组合定制;
根据12V和24V负载进行功率分配评估;
输入输出电气隔离设计;
自然冷却与强制风冷方案匹配;
接口、安装方式和机械结构调整;
OEM/ODM支持及样品验证。
客户最终获得什么价值?
采用MDB150-24D12&24,可帮助客户:
使用一台电源同时为12V和24V设备供电;
减少控制柜内部电源数量和接线复杂度;
降低机器人控制器重启和视觉设备掉线风险;
提高安全控制和通信系统稳定性;
减少风扇维护和现场检修工作;
缩短机器人系统设计和调试周期;
降低自动化产线停机及项目交付风险。
推荐应用
Industrial Robot Control System Auxiliary Power
适用于:
工业机器人控制器
机器人安全控制模块
工业相机
Remote I/O模块
机器人通信模块
控制柜继电器与接口设备
自动化生产线机器人系统